商用服务机器人产品设计的模式变革与射频定位技术应用
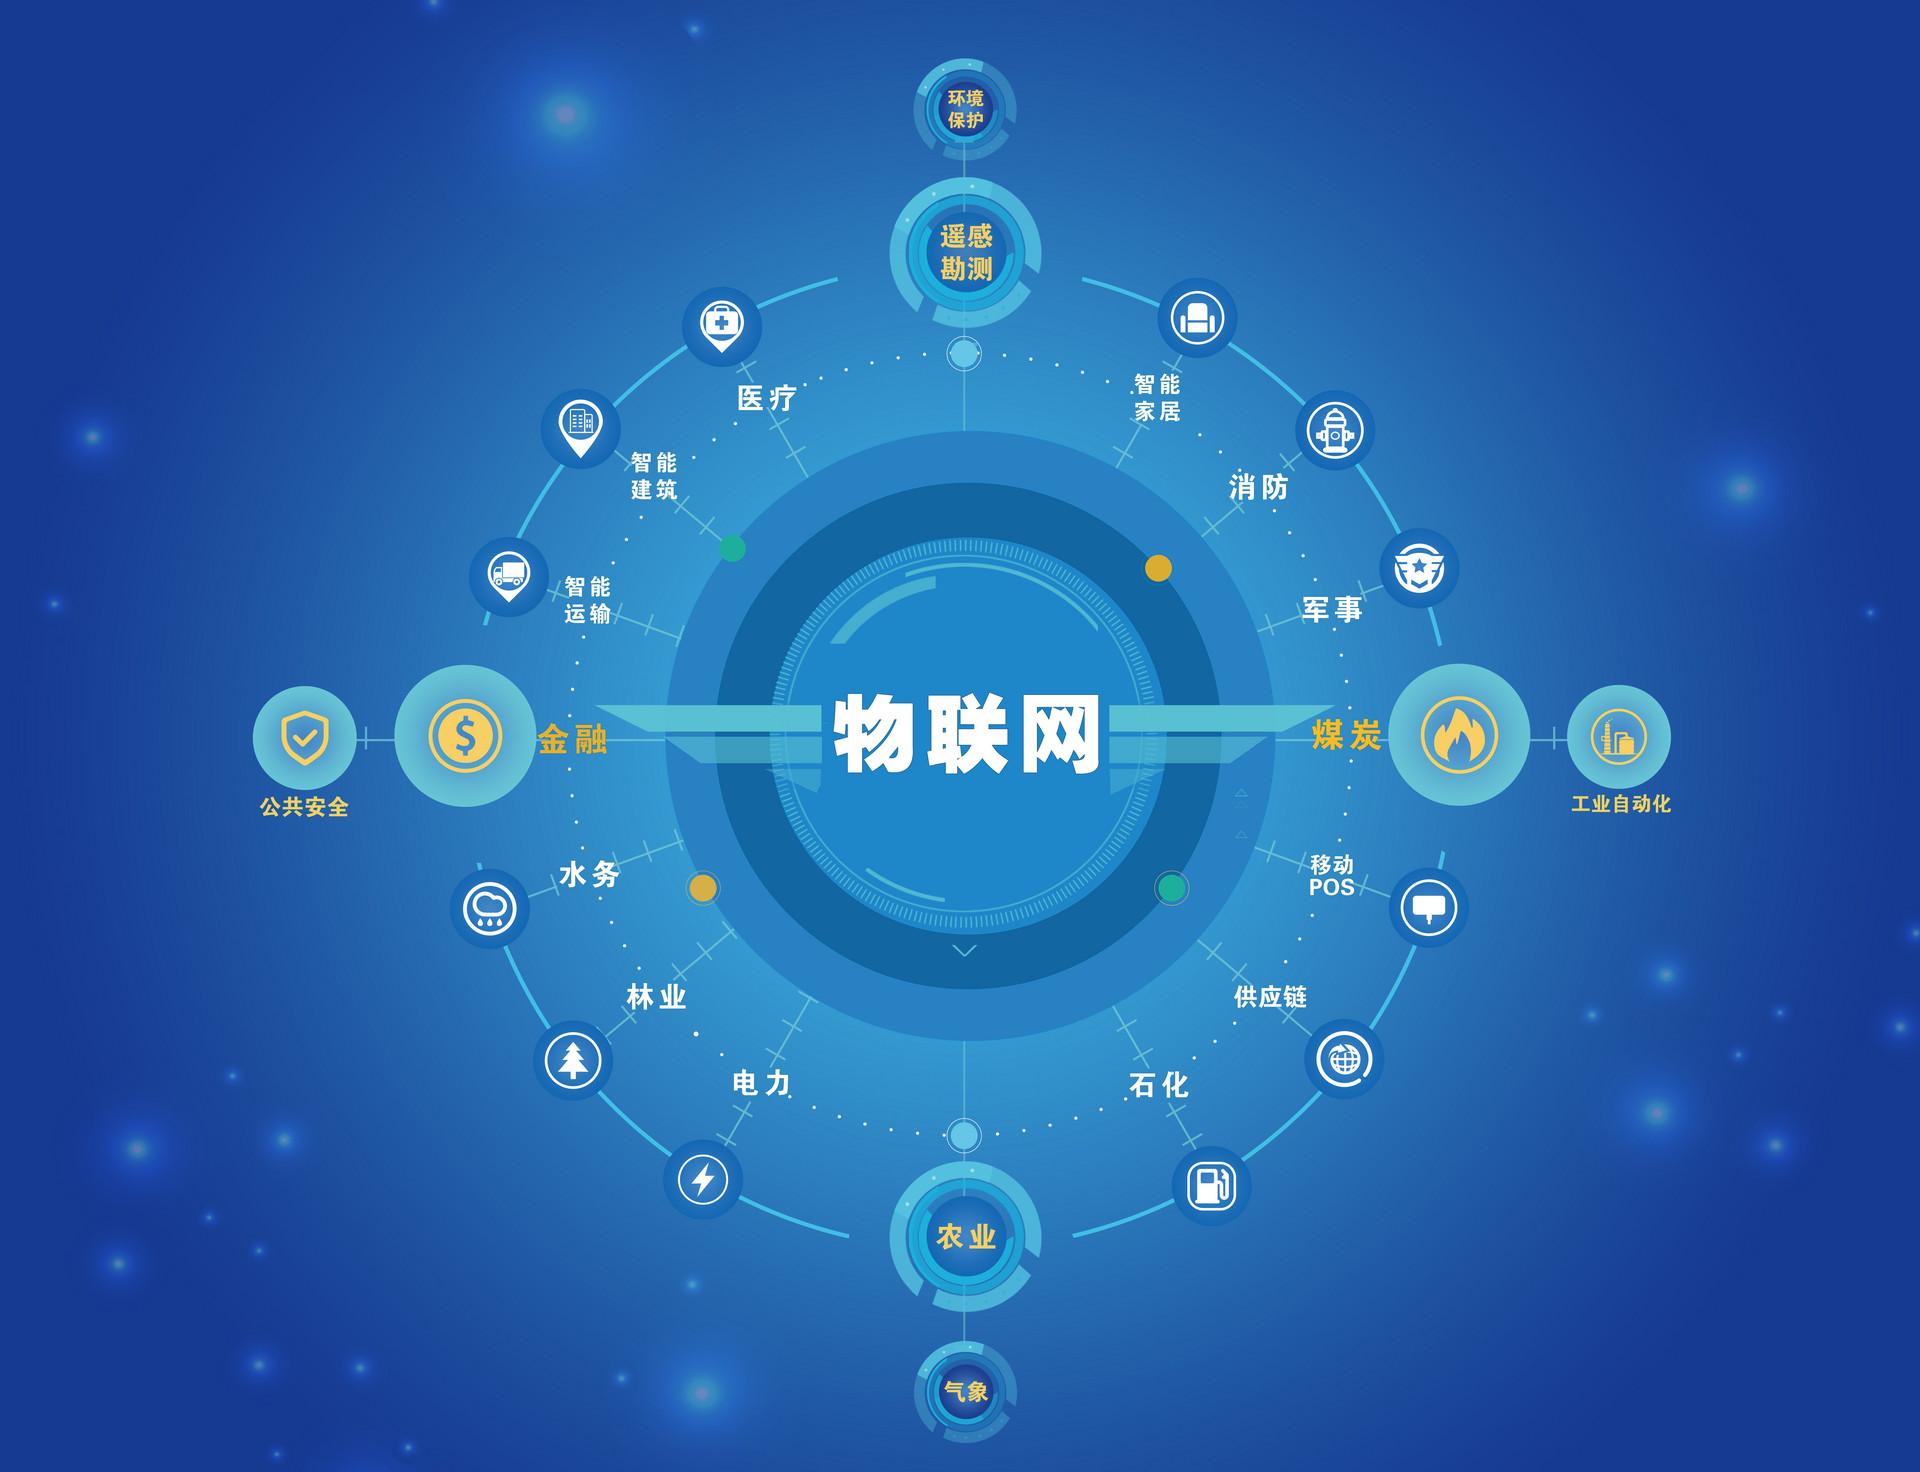
随着物联网技术的飞速发展,商用服务机器人正从单机智能向群体智能演进,其产品设计模式也随之发生深刻变革。传统以硬件为中心的封闭式设计,逐步转向以场景需求为导向、软硬件解耦的模块化设计,射频定位技术作为连接物理世界与数字世界的关键纽带,在机器人导航、调度与协同中发挥着日益重要的作用。\n\n一、商用服务机器人产品设计的模式变革\n1. 从功能堆砌到场景定义:过去机器人设计追求功能全面,导致成本高、迭代慢。如今企业更注重垂直场景的深度适配,如酒店配送、餐厅传菜、商场导引等,通过模块化组件快速组合出符合特定场景的产品。\n2. 软硬件解耦与平台化:将核心算法、调度系统与硬件平台分离,实现硬件标准化、软件个性化。同一硬件平台可通过软件配置适配不同场景,降低研发成本并加速产品上市。\n3. 数据驱动的迭代:借助物联网平台收集机器人运行数据,分析用户行为与环境特征,以数据反哺设计优化,形成“设计-运行-反馈-改进”的闭环。\n4. 人机协同设计:强调机器人与环境中的人、设施、其他机器人协同工作。设计范围从单体扩展到系统,需考虑交互体验、多机调度与安全共存。\n\n二、射频定位技术在商用服务机器人中的应用\n1. 技术原理:射频定位通过无线信号(如UWB、Wi-Fi、蓝牙AOA等)的到达时间、角度或信号强度等参数,解算目标位置,具有精度高、抗干扰能力强、支持非视距定位等优势。UWB定位精度可达厘米级,适用于高精度导航与避障。\n2. 室内导航与地图构建:机器人通过部署在环境中的射频基站与自身标签,实时获取绝对位置,结合激光雷达、视觉等传感器进行多源融合,构建高精度地图并实现可靠导航。\n3. 多机器人协同调度:在仓储、餐厅等场景中,多台机器人需协同作业。射频定位系统为中央调度系统提供全局位置信息,实现路径规划、任务分配与冲突避免,提升整体效率。\n4. 人员与资产追踪:结合可穿戴标签或资产标签,机器人可识别特定人员位置并跟随,或定位重要资产。例如在展会中引导机器人自动寻迹至目标客户,提供个性化服务。\n5. 安全与电子围栏:通过射频定位设置虚拟边界,当机器人或人员越界时触发警报与制动,保障复杂环境下的运行安全。\n\n三、物联网技术服务在机器人系统中的作用\n1. 数据采集与传输:物联网网关实时采集机器人状态、传感器数据与定位信息,通过5G/Wi-Fi上报至云端,支持远程监控与诊断。\n2. 边缘计算与实时决策:射频定位与视觉数据在边缘侧融合处理,降低时延,满足实时避障与反应式调度需求。\n3. 云平台与调度管理:PaaS层提供服务机器人全生命周期管理,包括地图管理、任务编排、数据分析和OTA升级,实现群智调度。\n4. 应用生态构建:开放定位与导航API,第三方开发者可基于位置服务开发寄件、巡检、导览等应用,推动机器人功能持续丰富。\n\n四、与展望\n商用服务机器人的产品设计正由孤立思维转向系统思维,射频定位技术不仅提供了高精度的空间基准,更通过与物联网技术的深度融合,赋机器人以群体智能。未来随着算法与射频硬件的进步,可能实现厘米级定位能力的进一步突破与网络健壮的全面提升。企业在决策时应综合场景经济性与频谱监管的影响,选型投入测算不可忽视更免陷空想哲学。在数智化重构制造与服务产业结构的下一个五年–十年的窗口内只有掌握通信硬件创新加持改造的流水有机融合纵深门槛技术转化的那些人才能共享机器人新兴产业向中高级攀升的真.然而这均是方向–务实. So整体来看发展潜绩庞大。与此同时应规模化面临频谱稀缺及资规宏观边际整体环境持重特性兼容下权重大小心博弈博弈将决定走势变化关键后中期竞争侧重转向调度协同与集群。” – practically with innovations.
如若转载,请注明出处:http://www.ohrorzy.com/product/51.html
更新时间:2026-11-03 01:37:14